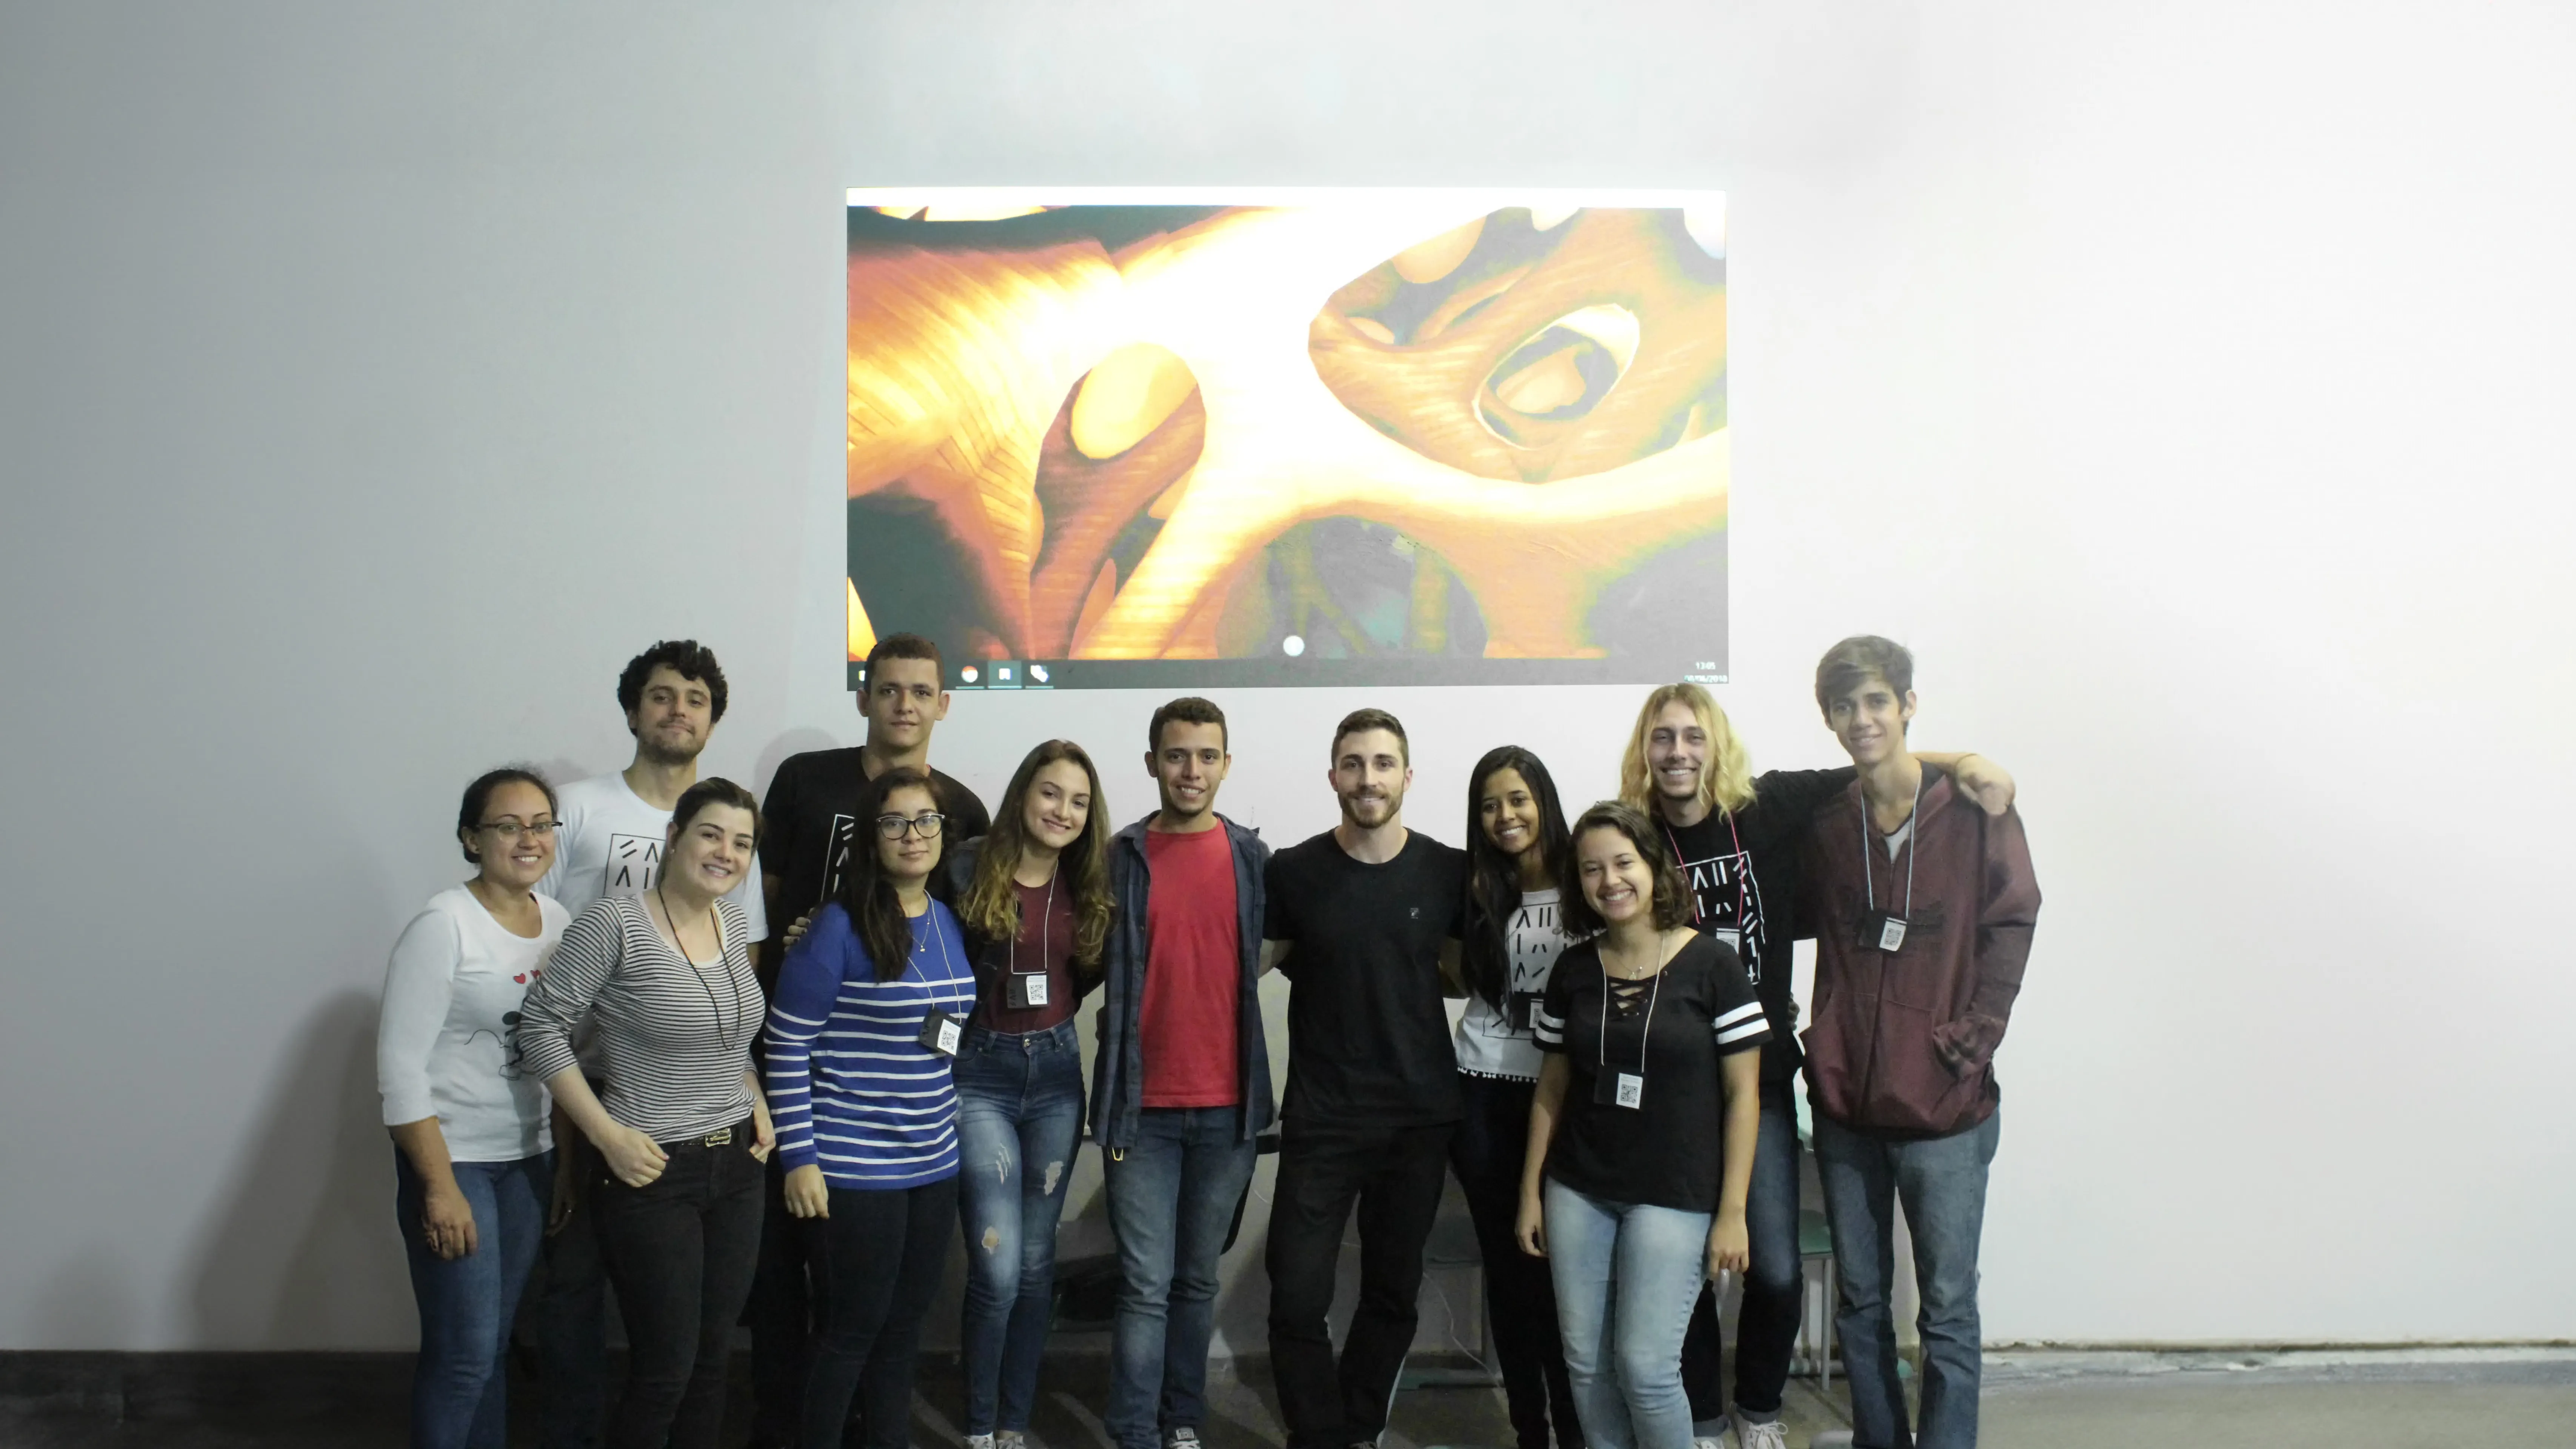
Adaptiver Grasshopper-Workshop
| Datum | |
|---|---|
| Zuletzt aktualisiert | |
| Autor | Daniel Nunes Locatelli |
| Ort | UNEMAT |
| Standort | Barra do Bugres, Brasilien |
| Sprache | Portugiesisch |
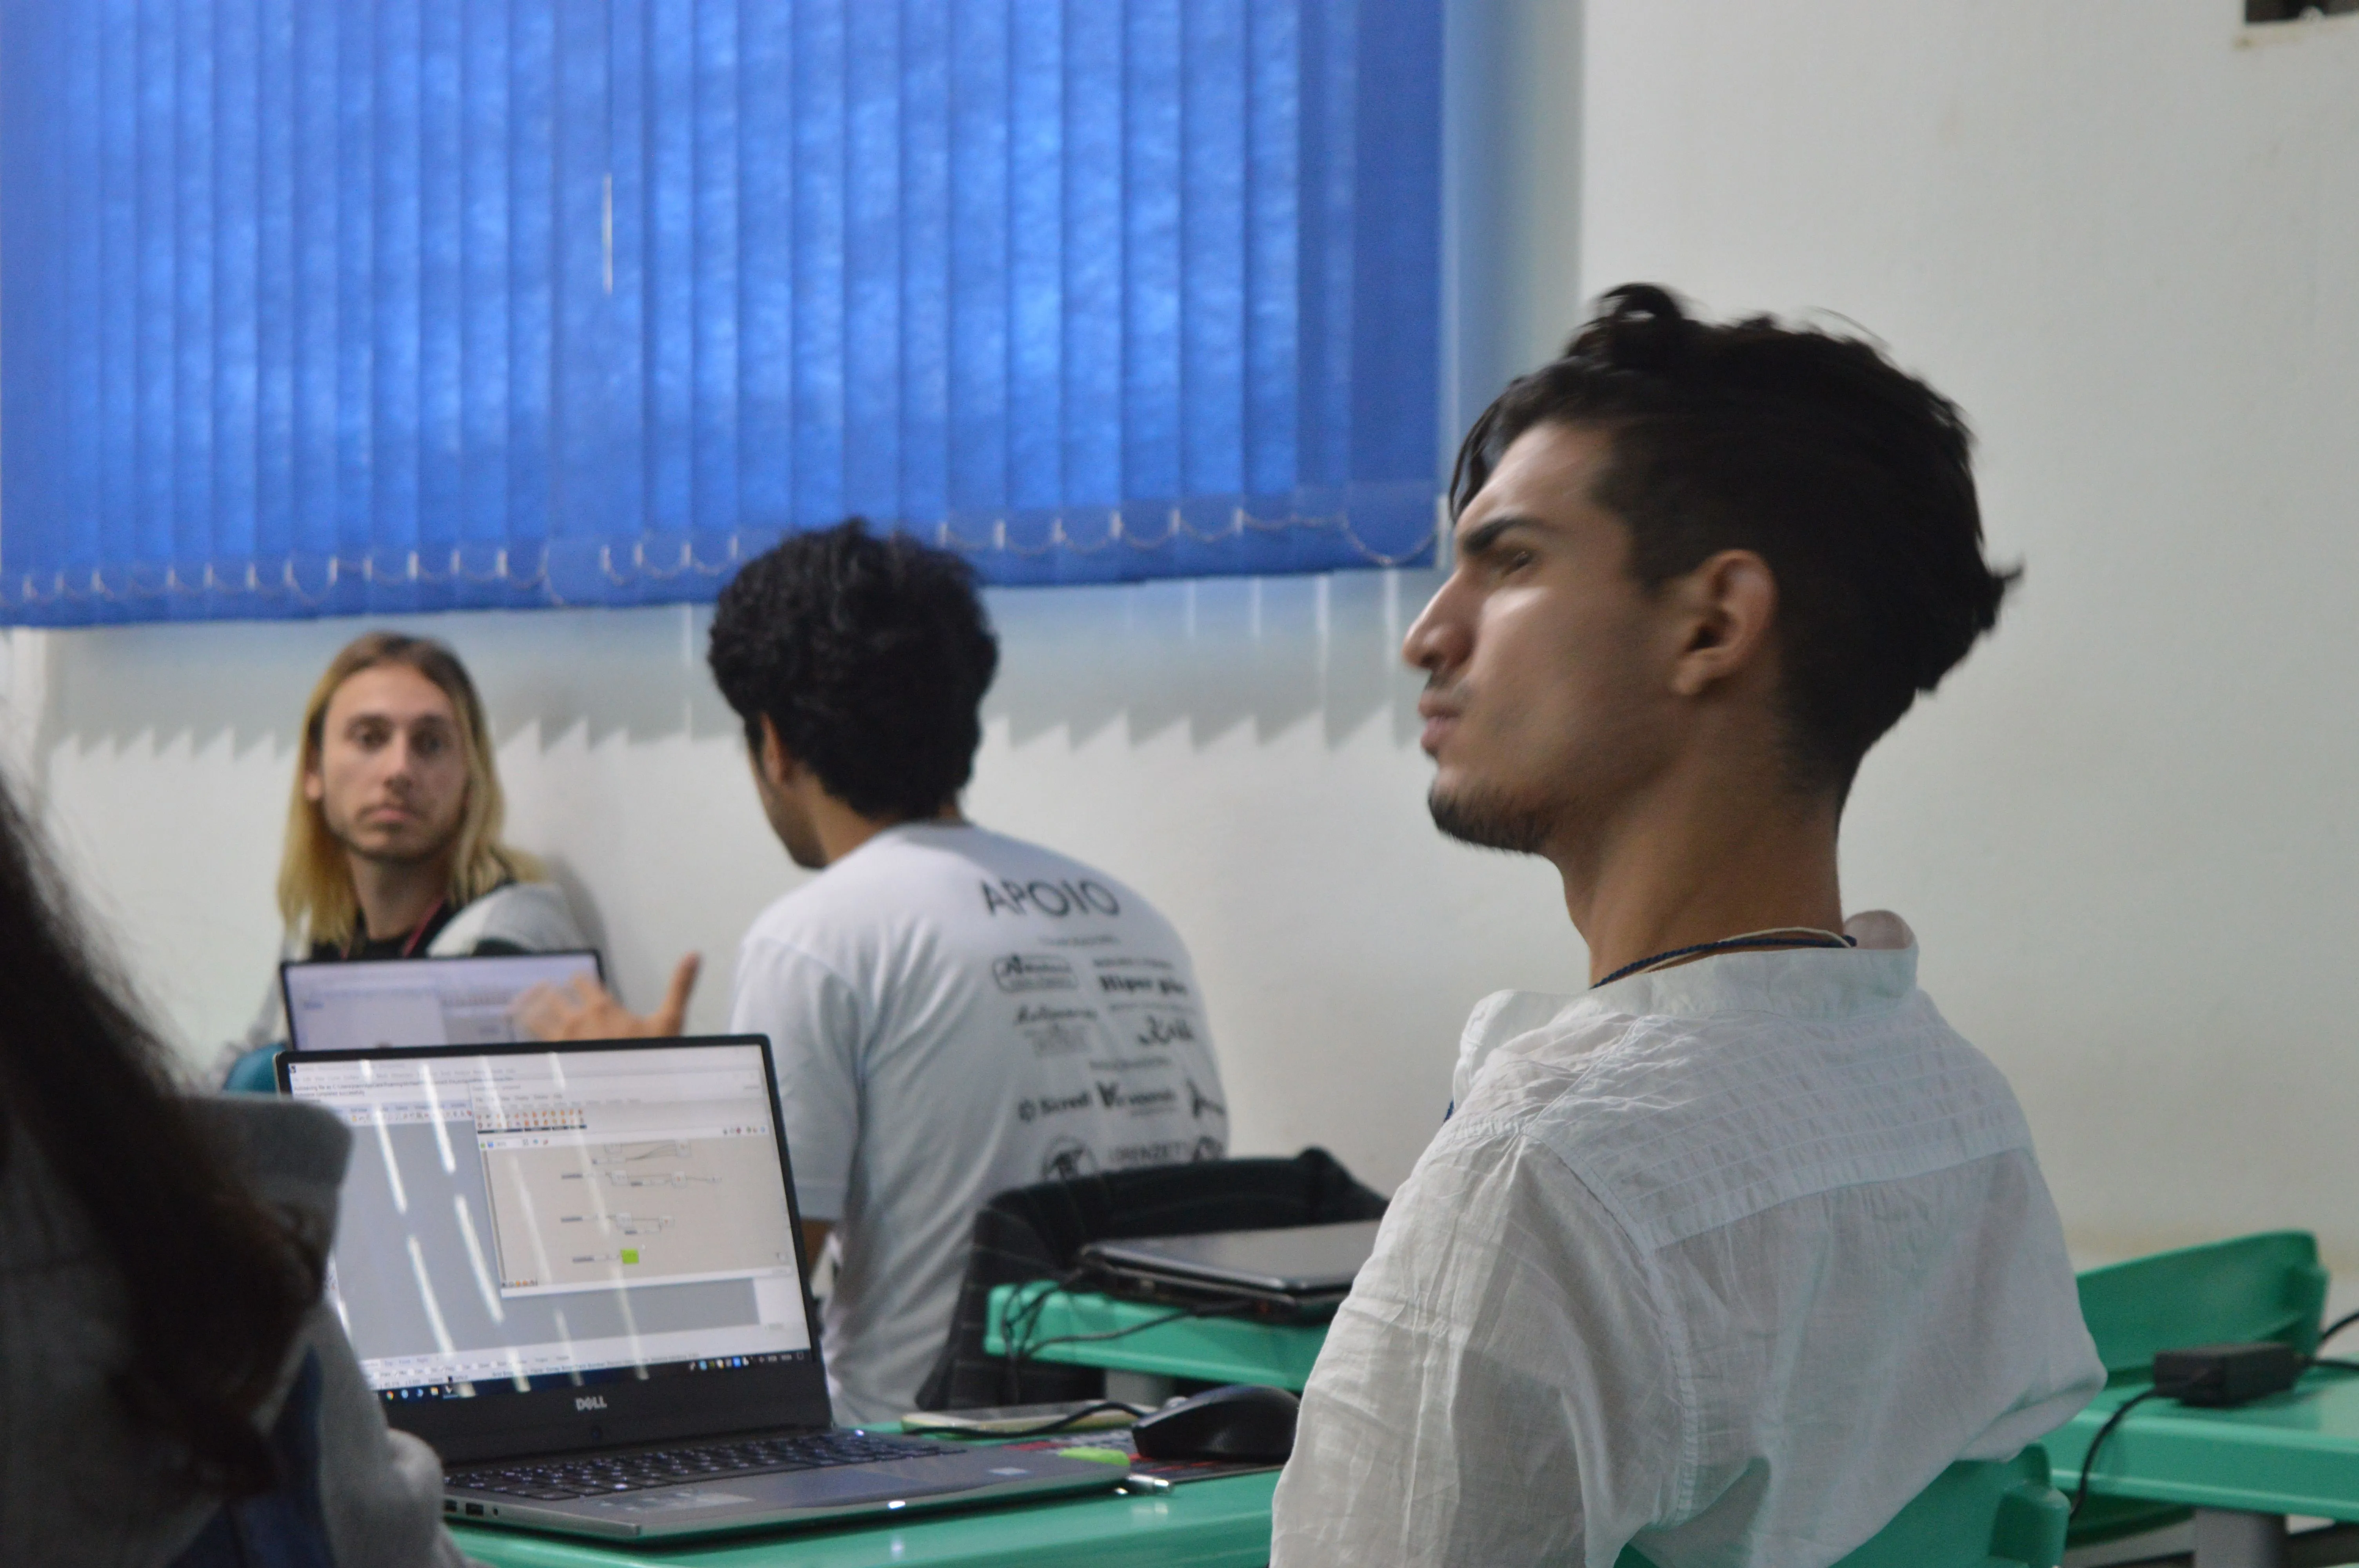
Dieser Workshop war Teil der XIV Semana da Arquitetura e Urbanismo (XIV. Woche der Architektur und des Städtebaus) an der UNEMAT in Barra do Bugres, Brasilien. Das Besondere war sein adaptives Format: Anstatt einem starren Lehrplan zu folgen, wählten die Teilnehmer gemeinsam, welche Computational-Design-Strategie sie erkunden wollten.
Das Konzept
Ich bereitete mehrere bekannte Computational-Design-Strategien vor (Voronoi, Mesh-Relaxation, Reaktions-Diffusion und andere) und am ersten Tag stimmte die Gruppe nach einer Einführung in die Grasshopper-Grundlagen darüber ab, welchen Ansatz sie vertiefen wollte. Die Wahl fiel auf Exoskeleton, ein Grasshopper-Plugin, das Drahtgitter-Meshes in massive Rohrstrukturen umwandelt.
Tag 1: Grundlagen
Der erste Tag behandelte die Grundlagen: die Grasshopper-Oberfläche, Datentypen, Parameter und wie sich visuelles Programmieren von traditioneller CAD-Modellierung unterscheidet. Jeder Teilnehmer erhielt ein gedrucktes Handout zum Mitarbeiten.
Tag 2: Exoskeleton
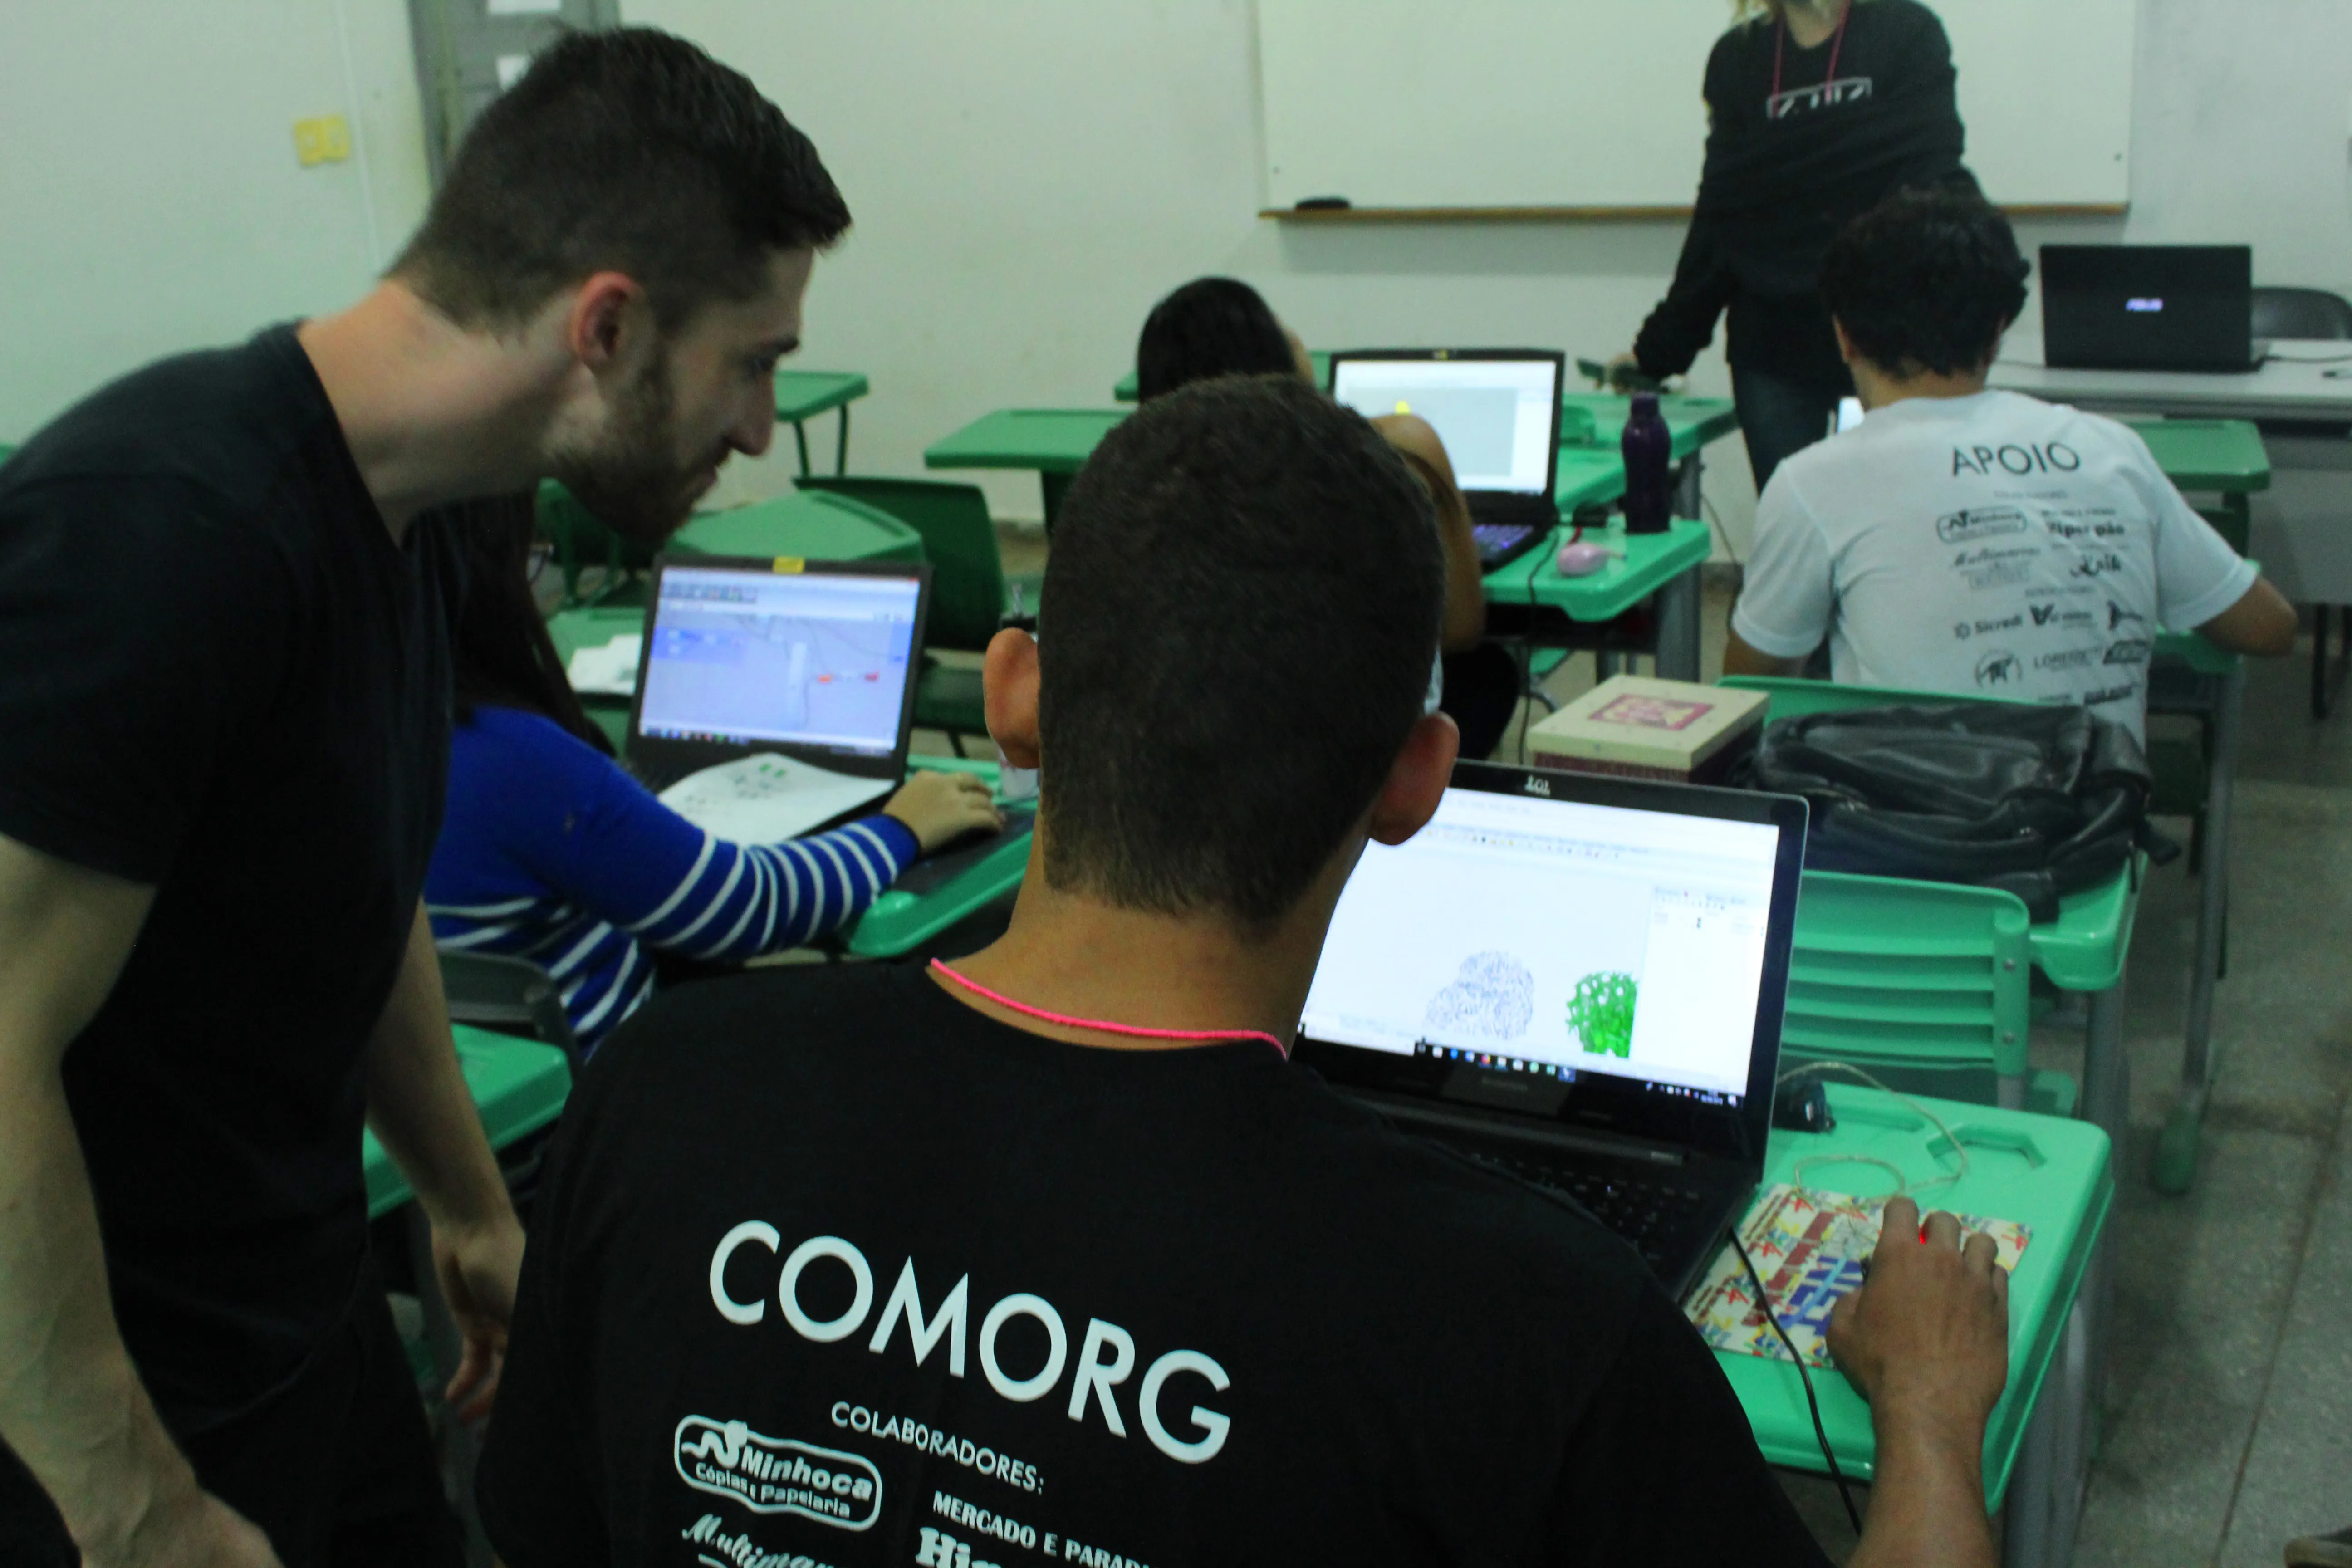
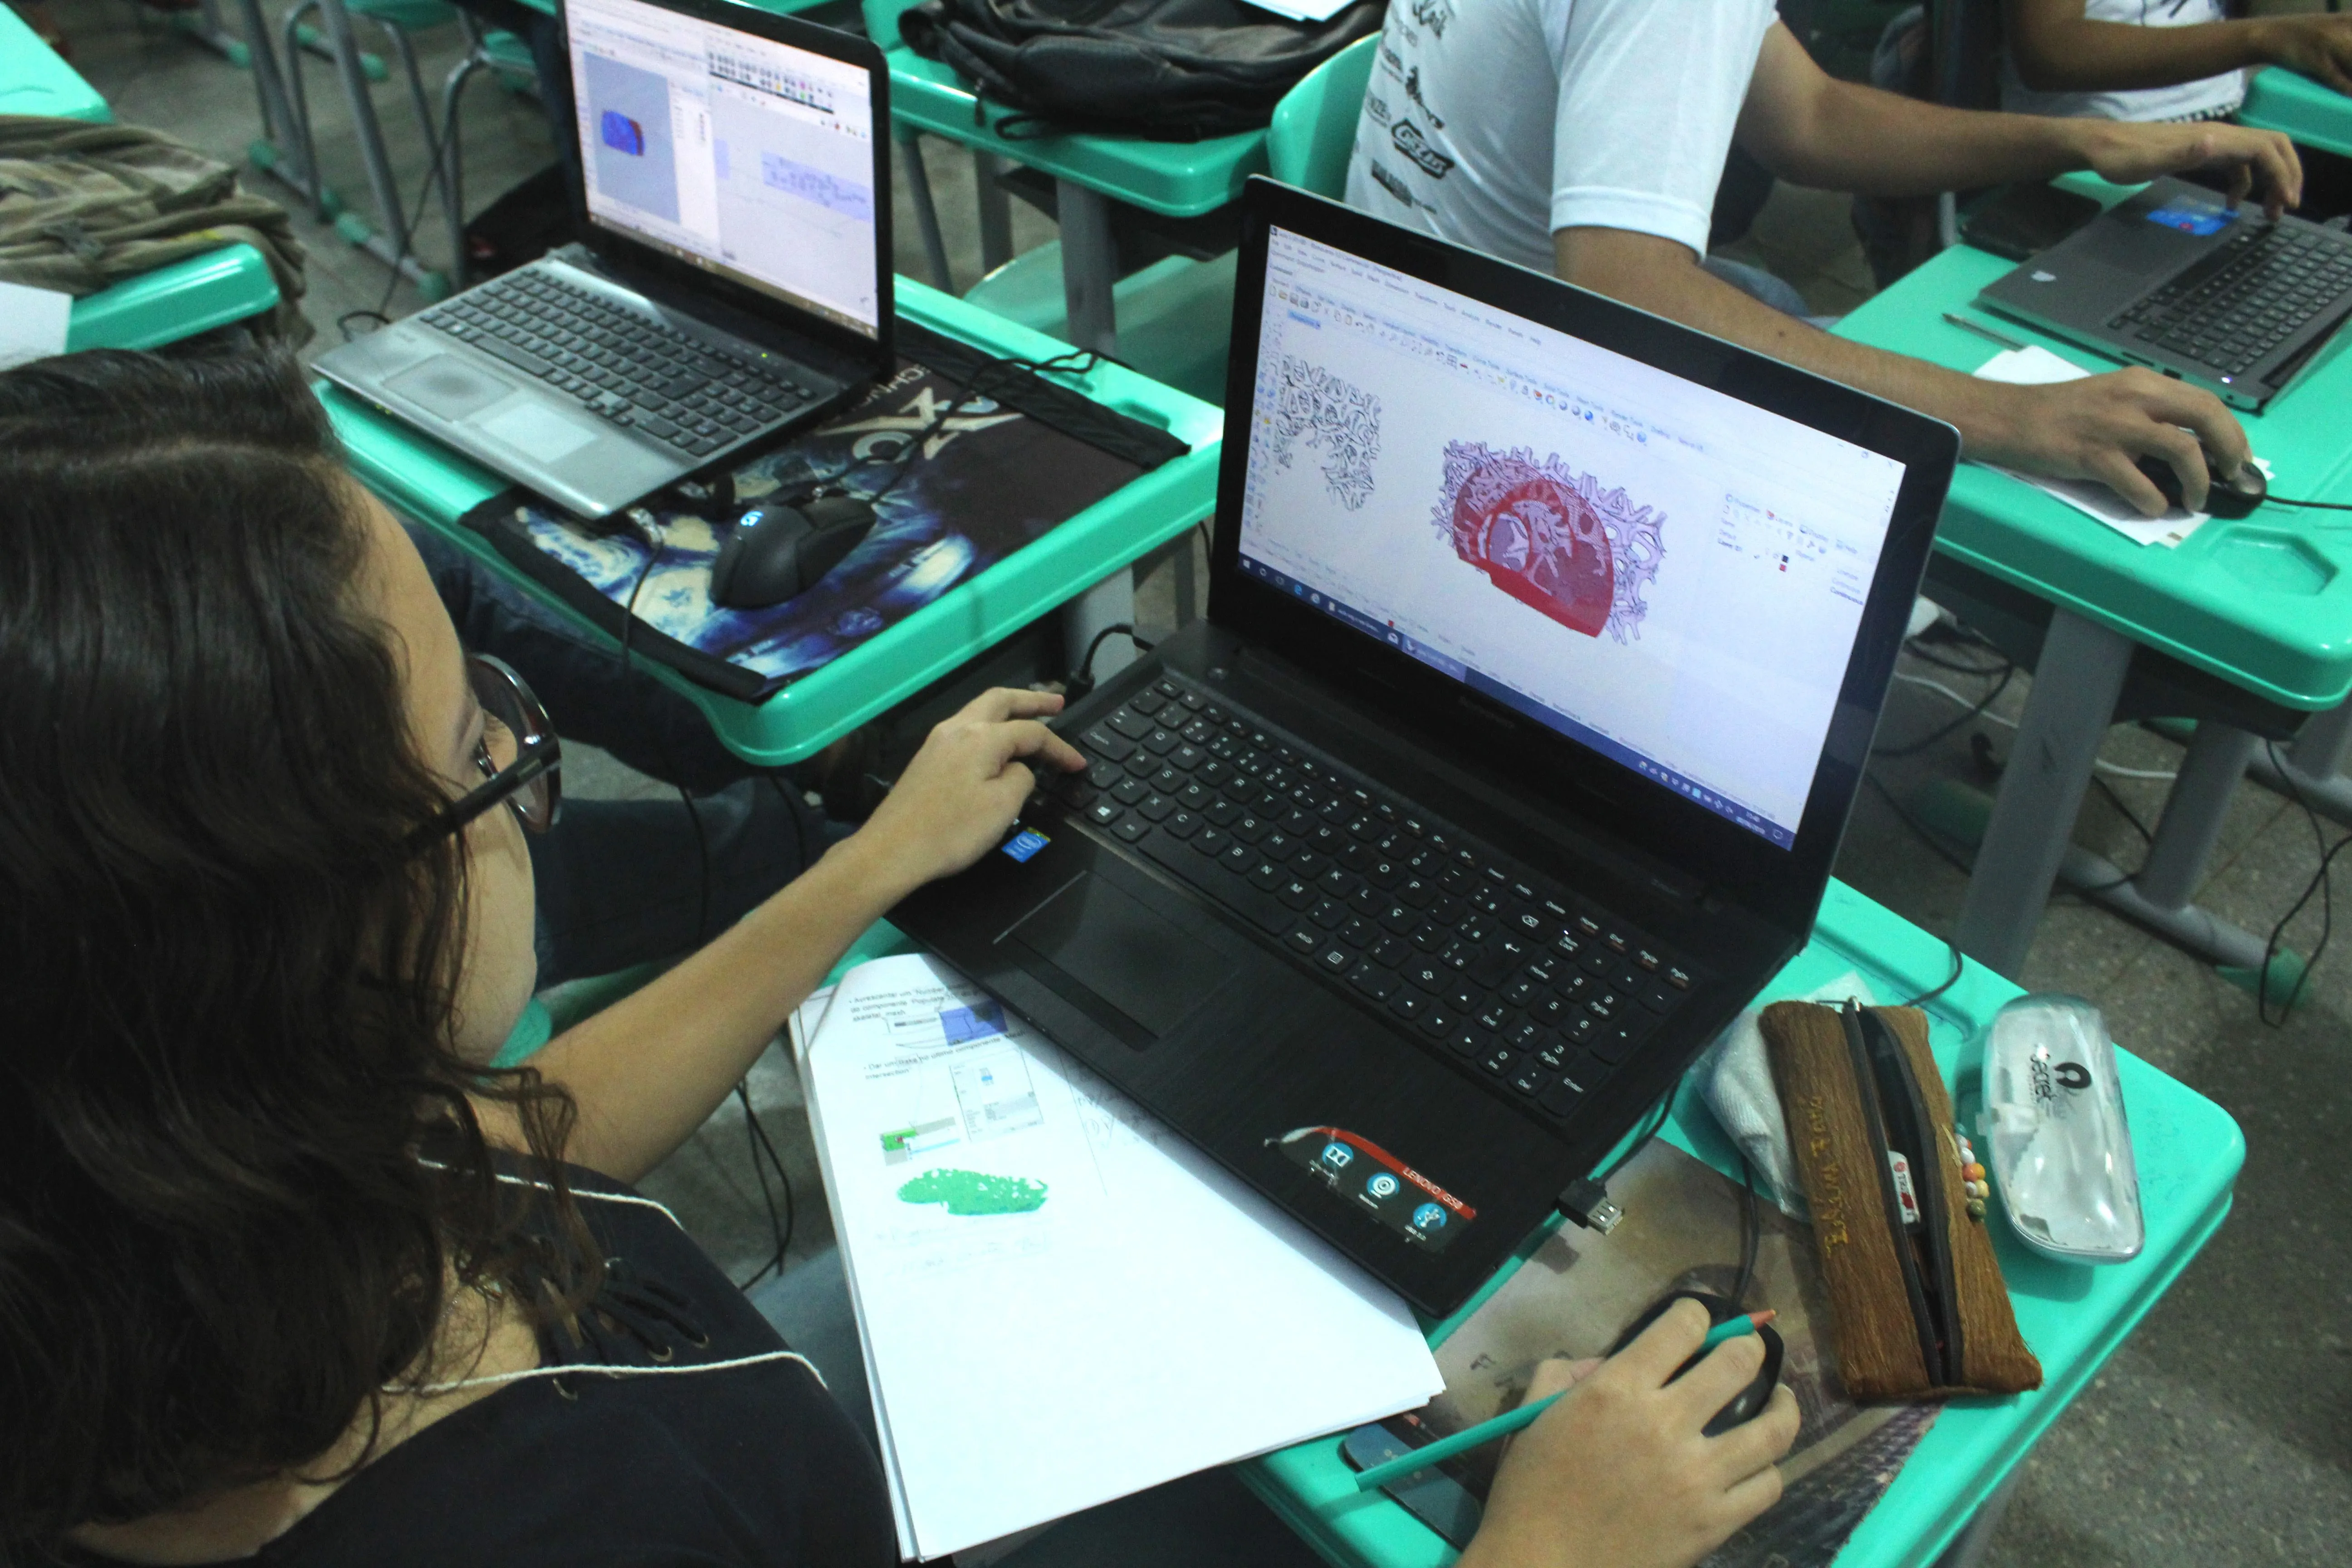
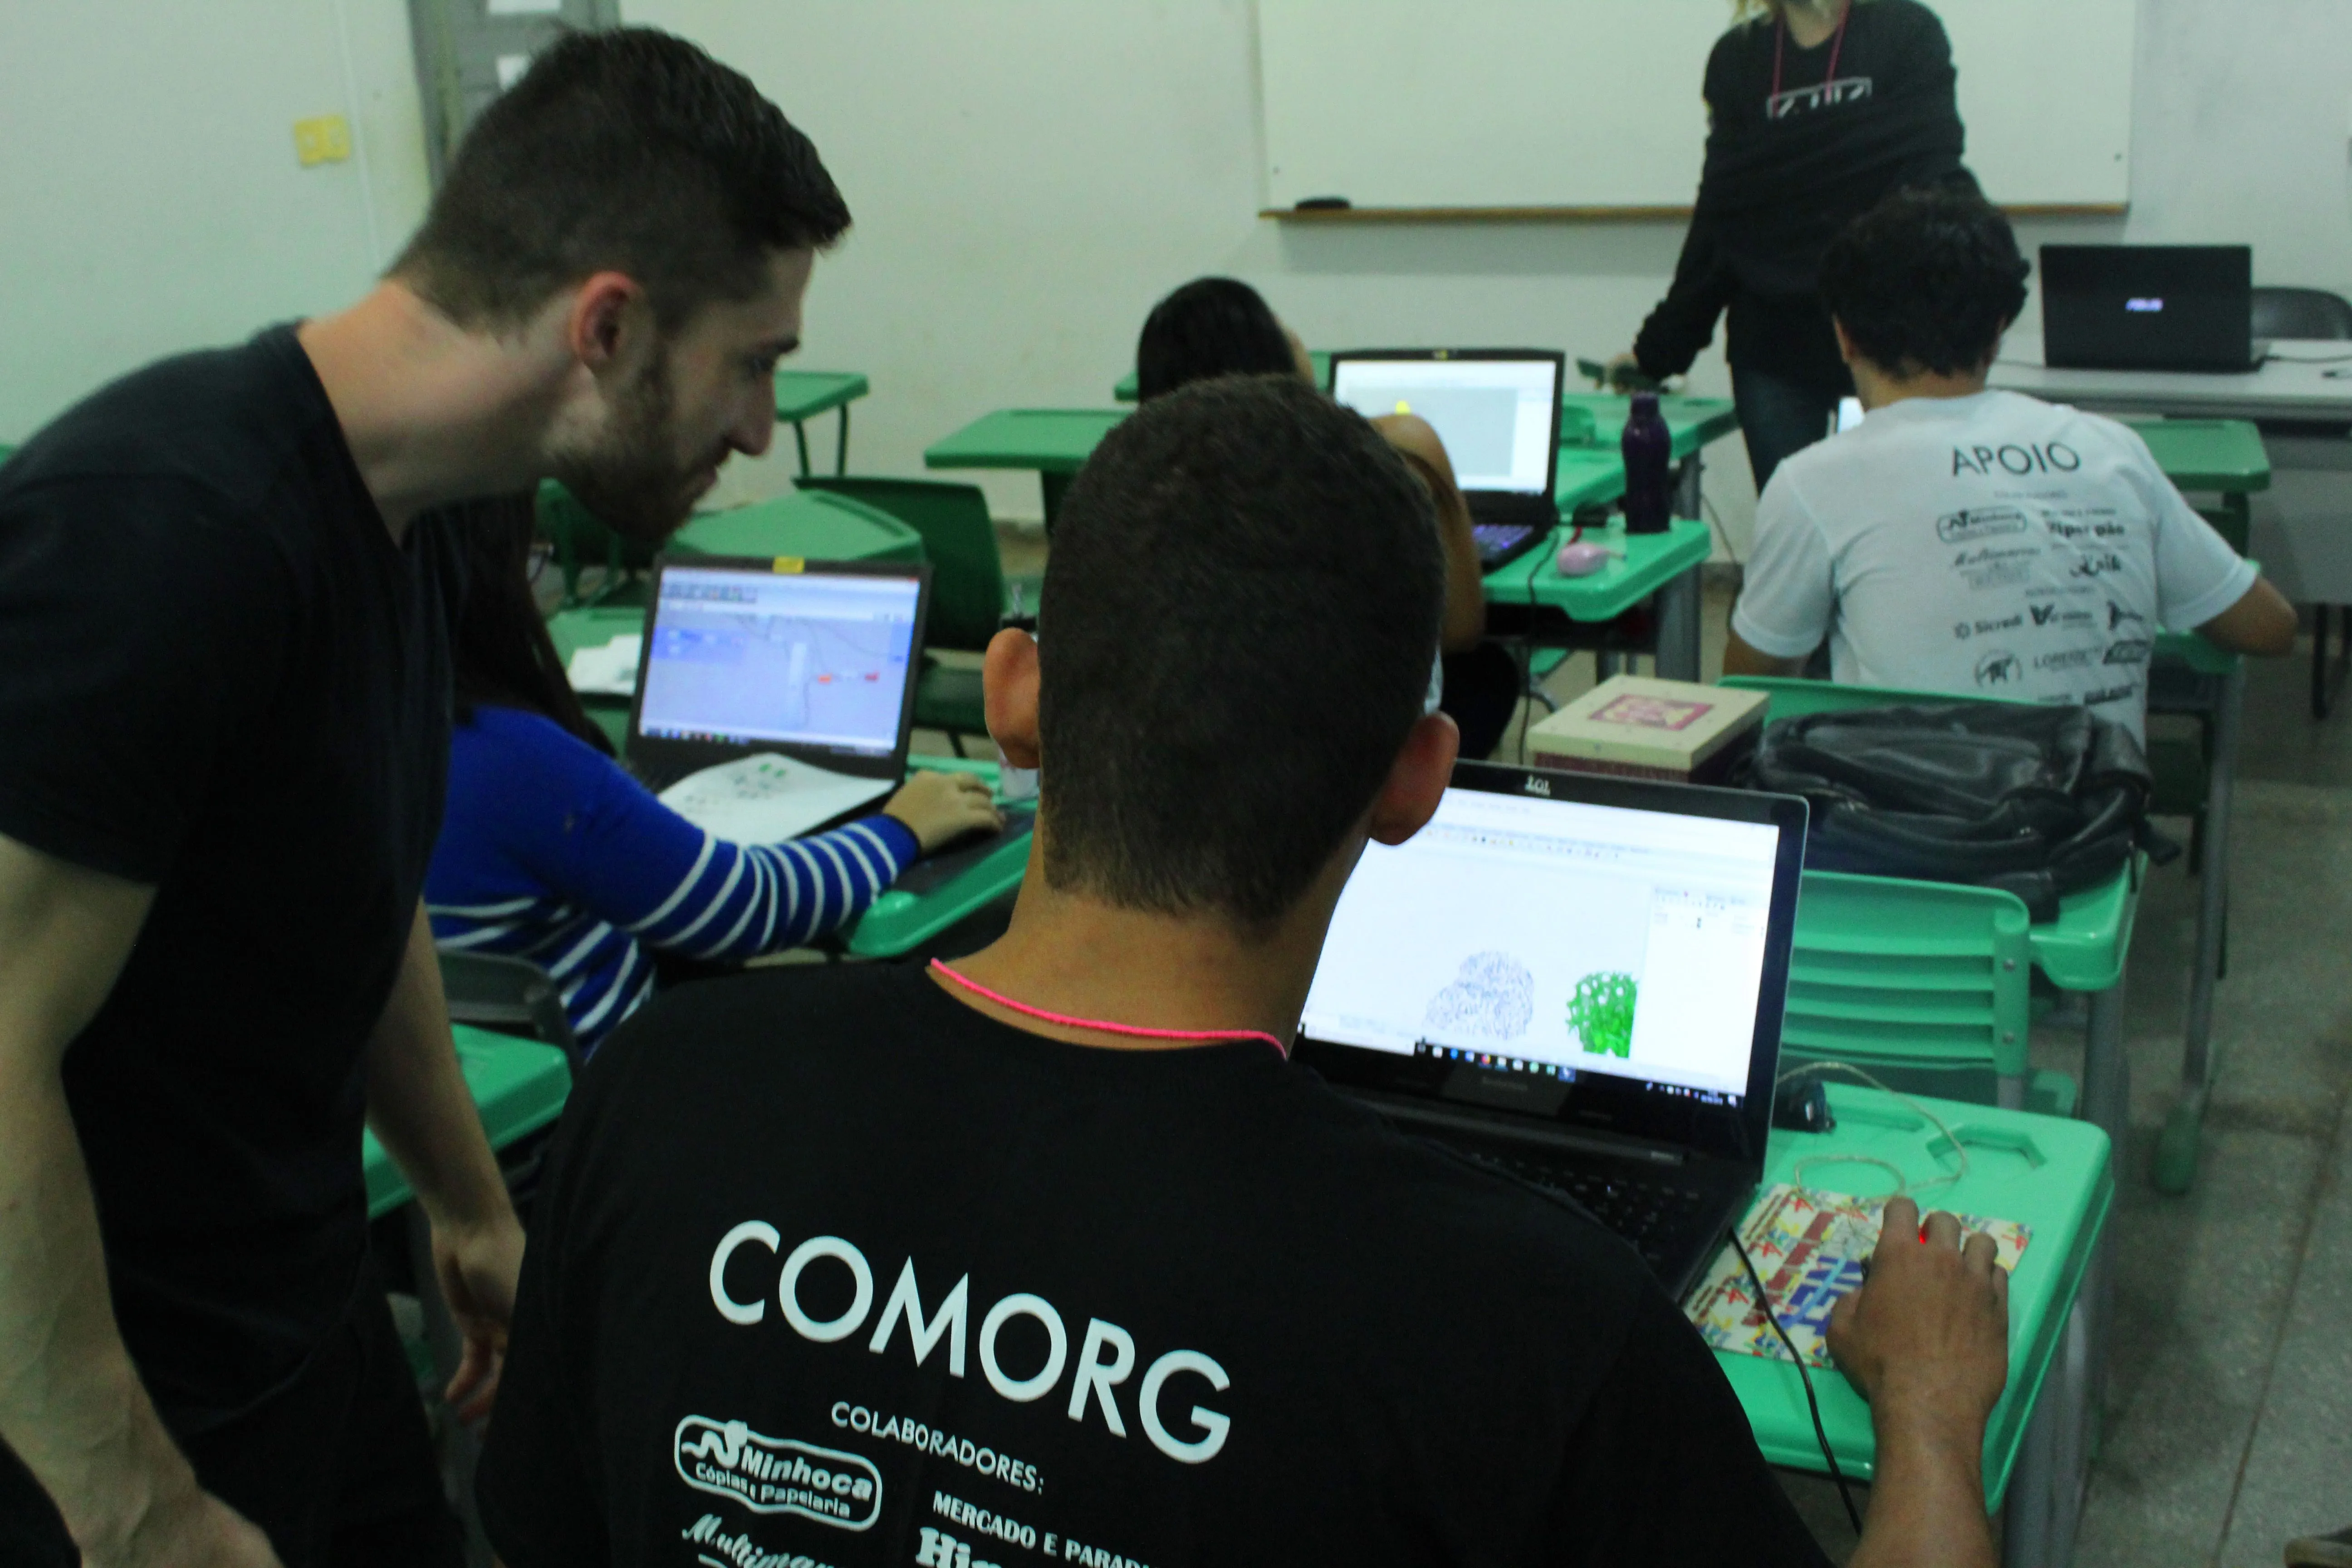
Am zweiten Tag konzentrierten wir uns vollständig auf die gewählte Strategie. Die Studierenden erstellten ihre eigenen Grasshopper-Definitionen von Grund auf und experimentierten mit verschiedenen Mesh-Topologien und Rohrdicken. Das Exoskeleton-Plugin erzeugt aus jedem beliebigen Drahtgitter ein glattes, 3D-druckbares Mesh und ist damit eine ideale Brücke zwischen Computational Design und digitaler Fertigung.
Ergebnisse
Am Ende des Workshops hatte jeder Teilnehmer eine eigene, einzigartige parametrische Struktur erstellt. Die Vielfalt der Ergebnisse, von organischen korallenartigen Formen bis hin zu architektonischen Tunnelgeometrien, zeigte, wie eine einzige Computational-Design-Strategie je nach Eingabegeometrie und Parametern völlig unterschiedliche Resultate hervorbringen kann.